
Naukowo-Techniczna
Holiday Inn Resort Warszawa -Józefów

IV KONFERENCJA NAUKOWO–TECHNICZNA
Pojazdy autonomiczne – wyzwania oraz szanse dla gospodarki i obronności państwa
ORGanizatorzy
Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji
Tematyka i zakres
bezzałogowe platformy autonomiczne – pojazdy i systemy w zastosowaniach cywilnych oraz wojskowych; badania symulacyjne i eksperymentalne pojazdów zautomatyzowanych oraz autonomicznych; sztuczna inteligencja w automatyzacji pojazdów i ich systemów; układy percepcji i fuzji sensorycznej w pojazdach zautomatyzowanych; układy nawigacji, sterowania i komunikacji pojazdów zautomatyzowanych; prawne i społeczno-etyczne aspekty automatyzacji transportu
prelegenci
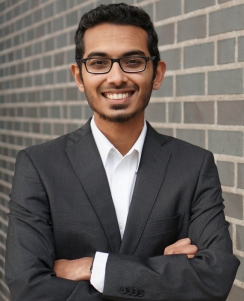
prof. Abhinav Valada
Temat: Open World Robot Autonomy: Learning from Perception to Action in the Wild
Profesor Uniwersytetu we Fryburgu, gdzie kieruje Laboratorium Uczenia Robotów (Robot Learning Lab). Jest związany z Wydziałem Informatyki, centrum BrainLinks-BrainTools oraz należy do grona założycieli jednostki ELLIS we Fryburgu. Stopień doktora uzyskał na Uniwersytecie we Fryburgu, natomiast tytuł magistra w dziedzinie robotyki – na Carnegie Mellon University.
Jego działalność naukowa łączy robotykę, uczenie maszynowe i widzenie komputerowe. Koncentruje się na podstawowych zagadnieniach związanych z percepcją, estymacją stanu i podejmowaniem decyzji, dążąc do umożliwienia robotom niezawodnego działania w złożonych i zróżnicowanych środowiskach świata rzeczywistego.
Za swoje osiągnięcia naukowe otrzymał m.in. IEEE RAS Early Career Award in Robotics and Automation, IROS Toshio Fukuda Young Professional Award, NVIDIA Research Award oraz nagrodę IROS za najlepszą pracę naukową w dziedzinie robotyki kognitywnej.
Abhinav Valada jest stypendystą programu DFG Emmy Noether AI, członkiem ELLIS Society oraz starszym członkiem IEEE. Pełni także funkcję współprzewodniczącego Komitetu Technicznego IEEE RAS ds. uczenia robotów. Jest starszym redaktorem czasopisma „IEEE Robotics and Automation Letters” oraz pełni funkcję Senior Area Chair podczas licznych konferencji naukowych.
Rezultaty jego badań były szeroko prezentowane w mediach, m.in. na antenie Discovery Channel i NBC News oraz na łamach „Business Times” i „The Economic Times”.

prof. Christoph Stiller
Temat: Resilient Technologies for Automated and Cooperative Mobility Systems
Profesor Instytutu Technologii w Karlsruhe (KIT), gdzie kieruje Instytutem Techniki Pomiarowej i Sterowania. Studiował elektrotechnikę na RWTH Aachen University oraz w Norweskim Instytucie Technologii w Trondheim. Po ukończeniu studiów pracował jako asystent naukowy w Instytucie Elektrotechniki Komunikacyjnej RWTH Aachen University, gdzie w 1994 roku uzyskał stopień doktora.
W latach 1994–1995 odbywał staż podoktorski w INRS-Télécommunications w Montrealu w Kanadzie. Od 1995 roku pracował w dziale rozwoju zaawansowanych technologii firmy Robert Bosch GmbH w Hildesheim, zajmując się systemami przetwarzania obrazu. Od kwietnia 2001 roku jest profesorem w Instytucie Techniki Pomiarowej i Sterowania w Karlsruhe Institute of Technology (KIT).
W latach 2012–2013 Christoph Stiller pełnił funkcję prezesa IEEE Intelligent Transportation Systems Society. Był również redaktorem naczelnym oraz redaktorem współpracującym czasopisma „IEEE Intelligent Transportation Systems Magazine”.
Opracowany przez jego zespół autonomiczny pojazd AnnieWAY znalazł się w finale DARPA Urban Challenge w 2007 roku. W zawodach Grand Cooperative Driving Challenge zajął pierwsze miejsce w 2011 roku oraz drugie miejsce w 2016 roku.
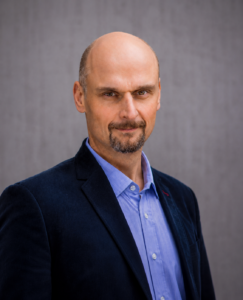
dr hab. Tomasz Michalak, prof. UW
Profesor Tomasz Michalak jest liderem Laboratorium Strategii AI w Instytucie Badawczym IDEAS, działającym pod auspicjami Ministerstwa Cyfryzacji oraz Ministerstwa Obrony Narodowej, a także wykładowcą na Wydziale Matematyki, Informatyki i Mechaniki Uniwersytetu Warszawskiego.
W trakcie swojej kariery akademickiej prowadził badania w Departamencie Informatyki Uniwersytetu Oksfordzkiego, Szkole Inżynierii i Informatyki Uniwersytetu w Southampton, Departamencie Informatyki Uniwersytetu w Liverpoolu oraz na Wydziale Ekonomii Stosowanej Uniwersytetu w Antwerpii.
Jest absolwentem Wydziału Nauk Ekonomicznych Uniwersytetu Warszawskiego. Uzyskał stopień doktora nauk ekonomicznych na Wydziale Ekonomii Stosowanej Uniwersytetu w Antwerpii.
Jest członkiem ELLIS Society oraz ELLIS Unit Warsaw. Jego zainteresowania badawcze obejmują sztuczną inteligencję, systemy wieloagentowe, teorię gier, sieci społeczne, fintech oraz obliczeniowe nauki społeczne.
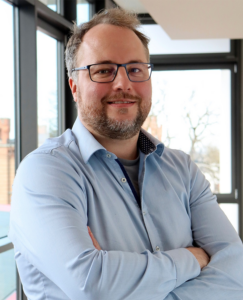
prof. Fabian Flohr
Temat: Beyond the Ghost in the Log: Building Reactive Closed-Loop Simulation
Fabian Flohr od 2022 roku jest profesorem zwyczajnym uczenia maszynowego na Uniwersytecie Nauk Stosowanych w Monachium (HM), gdzie kieruje Laboratorium Inteligentnych Pojazdów (Intelligent Vehicles Lab, IVL) na Wydziale Elektrotechniki i Technologii Informacyjnych.
Studiował informatykę w Karlsruhe Institute of Technology (KIT), gdzie w 2012 roku uzyskał tytuł magistra (M.Sc.), a w 2018 roku obronił doktorat z informatyki na Uniwersytecie Amsterdamskim. W trakcie swojej kariery akademickiej prowadził również badania w grupie Intelligent Vehicles na Wydziale Inżynierii Mechanicznej, Morskiej i Materiałowej (3mE) Uniwersytetu Technicznego w Delft.
W latach 2012–2022 pracował w Mercedes-Benz Research & Development w Stuttgarcie, zajmując się technologiami z zakresu jazdy zautomatyzowanej. Ostatnio pełnił funkcję Technical Managera ds. ochrony niechronionych uczestników ruchu drogowego (Vulnerable Road Users, VRU), odpowiadając za opracowanie i koordynację strategicznej oraz technicznej wizji tego obszaru w ramach kilku międzynarodowych zespołów.
Jego działalność naukowa koncentruje się na pograniczu widzenia komputerowego, uczenia maszynowego i jazdy zautomatyzowanej. Podejmowane przez niego badania dotyczą fundamentalnych problemów związanych z percepcją otoczenia, modelowaniem zachowania ludzi oraz symulacją opartą na danych, które umożliwiają zautomatyzowanym pojazdom bezpieczną interakcję z pieszymi i rowerzystami w złożonym ruchu miejskim.
Kieruje udziałem HM w dużych, finansowanych ze środków publicznych projektach badawczych, takich jak nxtAIM i STADT, realizowanych we współpracy z niemieckim przemysłem motoryzacyjnym.
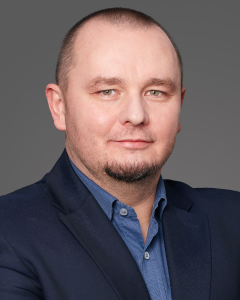
prof. dr hab. inż. Krzysztof Stereńczak
Temat: Cyfrowy bliźniak obszarów niezurbanizowanych – jak dokładnie możemy go opisać i jak możemy go wykorzystać
Lider zespołu ds. Cyfrowego Bliźniaka w IDEAS Instytut Badawczy, pracownik Zakładu Geomatyki w Instytucie Badawczym Leśnictwa, członek Komitetu Nauk Leśnych i Technologii Drewna PAN. Odbył staże naukowe na Uniwersytecie we Freiburgu oraz WSL. Jego dorobek naukowy obejmuje prawie 200 prac naukowych.
Kierował lub uczestniczył w licznych projektach badawczych, krajowych i międzynarodowych, także realizowanych na rzecz DKWOC. Był promotorem 6 zakończonych przewodów doktorskich, w tym 4 wyróżnionych. W latach 2008–2026 nagrodzony 26 nagrodami indywidualnymi i zespołowymi za działalność naukowa i organizacyjną.
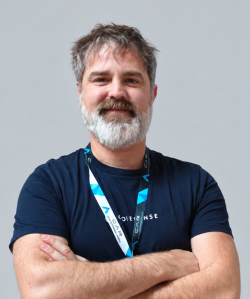
prof. Francisco Martín Rico
Temat: Autonomous navigation and coordination for indoor/outdoor robots
Francisco Martín Rico jest profesorem zwyczajnym na Uniwersytecie Rey Juan Carlos, gdzie kieruje Intelligent Robotics Lab. Prowadzi m.in. zajęcia z architektur oprogramowania dla robotów (Software Architectures for Robots) oraz z planowania i systemów kognitywnych (Planning and Cognitive Systems).
Jest autorem książki A Concise Introduction to Robot Programming with ROS 2 i był członkiem Komitetu Technicznego (Technical Steering Committee) ROS 2. Jest głównym autorem PlanSys2, referencyjnego frameworku do planowania symbolicznego w ROS 2, oraz autorem EasyNav, otwartoźródłowego frameworku nawigacyjnego dla ROS 2. Współtworzy także inne podstawowe pakiety i projekty ROS 2, w tym rclcpp, Behavior Trees i Nav2.
Obecnie uczestniczy w kilku europejskich i krajowych projektach badawczych. Jego zespół jest rozpoznawany na świecie dzięki pracom nad ROS 2, nawigacją robotów mobilnych i planowaniem. Jest prezesem Asociación ROS España. W 2022 roku otrzymał nagrodę ROS Developer of the Year, przyznaną podczas ROS Developer Day.
PaRTNERZY
agenda
DZIEŃ 1
| Sala Constellation | Sala Galaxy | ||
|---|---|---|---|
| Godzina | Program | Godzina | Program |
| 08:00 |
Rejestracja
|
Program w sali Galaxy rozpoczyna się o 15:35 | |
| Ceremonia otwarcia | |||
| 09:30 |
Przywitanie gości
|
||
| 10:00 |
Referat plenarny otwierający konferencję – dr hab. Tomasz Michalak, prof. UW
Wpływ sztucznej inteligencji na pole walki
|
||
| 10:45 |
Panel dyskusyjny – prowadzący: Jan Gramatyka
Dokąd zmierzają systemy autonomii pojazdowej? Zalety, ograniczenia i kierunki rozwoju.
|
||
| 11:40 |
Wspólne zdjęcie uczestników konferencji
|
||
| 11:45 |
Przerwa kawowa (15 min)
|
||
| Systemy percepcji w pojazdach autonomicznych | |||
| 12:00 |
Referat plenarny – prof. dr hab. inż. Krzysztof Stereńczak
Cyfrowy bliźniak obszarów niezurbanizowanych – jak dokładnie możemy go opisać i jak możemy go wykorzystać
|
||
| 12:35 |
Referat wygłosi: dr hab. inż. Tomasz Bartkowiak, prof. PPWspółautorzy: dr inż. Marcin Pelic; Kacper Bereszyński; dr inż. Adam Myszkowski; dr inż. Stanisław Pabiszczak
System bezpieczeństwa autonomicznej platformy transportowej pracującej na zewnątrz – studium przypadku
|
||
| 12:50 |
Referat wygłosi: dr inż. Mateusz ZiubińskiWspółautorzy: Patryk Szwajkowski; dr inż. Karol Zielonka
Ocena niepewności lokalizacji w scenariuszu nagłego pojawienia się przeszkody na trajektorii pojazdu zautomatyzowanego
|
||
| 13:05 |
Referat wygłosi: Jan RajczykWspółautor: dr hab. inż. Leszek Siwik, prof. AGH
Kooperacyjne rozpoznanie terenu z selektywnym wsparciem termowizyjnym BSP
|
||
| 13:20 |
Referat wygłosi: Maciej BrąszkiewiczWspółautorzy: Michał Zawada; Mateusz Nijak; Mikołaj Zwierzyński
SMART-tram – autonomizacja działania tramwaju oraz system wsparcia dla motorniczych
|
||
| 13:35 |
Referat wygłosi: Paweł Leszcz
Podczerwień w percepcji pojazdów autonomicznych: od obserwacji terenowych do symulacji wielospektralnej
|
||
| 13:50 |
Przerwa obiadowa (60 min)
|
||
| Systemy nawigacyjne w pojazdach autonomicznych | |||
| 14:50 |
Referat plenarny – prof. Francisco Martín Rico
Autonomiczna nawigacja i koordynacja robotów w środowiskach wewnętrznych i zewnętrznych
|
||
| 15:25 |
Referat wygłosi: Konrad Małek
Wielomodalna mapa kosztów w autonomicznej nawigacji bezzałogowych pojazdów lądowych w terenie naturalnym z uwzględnieniem zagrożeń termicznych
|
||
| 15:40 |
Referat wygłosi: Katarzyna Kijania
Lokalizacja robota mobilnego w środowiskach wewnętrznych i zewnętrznych na podstawie fuzji danych
|
Badania, modelowanie i sterowanie pojazdów autonomicznych | |
| 15:55 |
Referat wygłosi: dr hab. inż. Łukasz Kulas, prof. PGWspółautor: Mateusz Groth
Niezawodna i efektywna kosztowo komunikacja bezprzewodowa dla pojazdów bezzałogowych
|
15:35 |
Referat plenarny – prof. Fabian Flohr
Poza „duchem w logach”: budowa reaktywnej symulacji w pętli zamkniętej
|
| 16:10 |
Referat wygłosi: Arkadiusz Krupa (Borimex)
System autonomii dla pojazdów lądowych – od technologii do realnego wdrożenia
|
16:10 |
Referat wygłosi: dr hab. inż. Grzegorz Ślaski
Od symulacji do dowodów bezpieczeństwa na potrzeby regulacji: ewolucja i kwalifikacja testów wirtualnych dla systemów zautomatyzowanej jazdy
|
| 16:25 |
Przerwa kawowa (15 min)
|
||
| Sztuczna inteligencja w systemach pojazdów autonomicznych | |||
| 16:40 |
Referat plenarny – prof. Abhinav Valada
Autonomia robotów w otwartym świecie: uczenie od percepcji do działania w warunkach rzeczywistych
|
16:40 |
Referat wygłosi: Tomasz ManturWspółautorzy: dr inż. Mateusz Ziubiński; dr hab. inż. Jerzy Jackowski, prof. WAT
Ocena rozwiązań sterowania pojazdu zautomatyzowanego (AV) w złożonych stanach dynamicznych
|
| 17:15 |
Referat wygłosi: Patryk Szwajkowski
Wykrywanie drogi w trakcie misji rozminowywania na przykładzie pojazdu zautomatyzowanego Shiba II
|
16:55 |
Referat wygłosi: Krzysztof ParczewskiWspółautorzy: Henryk Wnęk; Błażej Żylewski
Próba wyznaczenia odporności opon na boczne znoszenie na podstawie badań drogowych
|
| 17:30 |
Referat wygłosi: Tomasz Kołcon
Architektura wielosensorowej detekcji obiektów podpowierzchniowych z oceną niepewności wskazań
|
17:10 |
Referat wygłosi: dr hab. inż. Marek Guzek, prof. PWWspółautor: prof. dr hab. inż. Zbigniew Lozia
Symulacyjna ocena skuteczności systemu automatycznego wsparcia kierowcy w sytuacji nagłego pojawienia się przeszkody na drodze
|
| 17:45 |
Referat wygłosi: Marcin Traskowski
Zastosowanie algorytmów minimalizacji żalu kontrfaktycznego (Counterfactual Regret Minimization) do wyznaczania strategii patrolowych
|
17:25 |
Referat wygłosi: dr hab. inż. Dariusz Żardecki
Podstawy syntezy algorytmu sterowania procesem zmiany pasa ruchu samochodu autonomicznego
|
| 18:00 |
Referat wygłosi: Bogumił Zięba
Od jednorazowej do ciągłej oceny ryzyka: bezpieczeństwo funkcjonalne autonomicznych wózków jezdniowych w zmiennym środowisku produkcyjnym
|
17:40 |
Referat wygłosi: dr hab. inż. Dariusz ŻardeckiWspółautorzy: dr hab. inż. Mirosław Gidlewski, prof. WAT; Leszek Jemioł; dr inż. Karol Zielonka
Modelowanie i analiza wrażliwości algorytmu sterowania procesem zmiany pasa ruchu samochodu autonomicznego
|
| 17:55 |
Referat wygłosi: Marcin ŻmudaWspółautor: dr hab. inż. Jerzy Jackowski, prof. WAT
Zastosowanie kół bezciśnieniowych w pojazdach autonomicznych
|
||
| 18:10 |
Referat wygłosi: Damian CegłowskiWspółautorzy: Marcin Żmuda; prof. dr hab. inż. Leon Prochowski; dr hab. inż. Jerzy Jackowski, prof. WAT; dr hab. inż. Mirosław Gidlewski, prof. WAT
Wielosensorowe monitorowanie stanu pojazdu ciężarowego z wykorzystaniem danych pokładowych i pomiarów termowizyjnych w aspekcie pojazdu autonomicznego
|
||
| 18:25 |
Referat wygłosi: dr hab. inż. Wojciech Wach, prof. IES
Ślady znoszenia opon: prędkość graniczna, symulacja i niepewność
|
||
| 18:40 | |||
| 20:00 | Uroczysta kolacja | ||
DZIEŃ 2
| Sala Constellation | Sala Galaxy | ||
|---|---|---|---|
| Godzina | Program | Godzina | Program |
| Pojazdy bezzałogowe w zastosowaniach cywilnych i wojskowych | Systemy zautomatyzowane w zastosowaniach cywilnych i wojskowych | ||
| 10:00 |
Referat plenarny – dr hab. Tomasz Michalak, prof. UW
W stronę autonomicznych systemów robotycznych: wnioski z wojny w Ukrainie
|
10:00 |
Referat plenarny – prof. Christoph Stiller
Odporne technologie dla zautomatyzowanych i kooperacyjnych systemów mobilności
|
| 10:35 |
Referat wygłosi: dr hab. inż. Tomasz Bartkowiak, prof. PPWspółautorzy: dr inż. Adam Myszkowski; dr inż. Marcin Pelic; Kacper Bereszyński; Maciej Krupka; Stanisław Kuczma; dr inż. Stanisław Pabiszczak; Michał Zielinski; Wojciech Paszkowiak; Michał Nowicki; Krzysztof Ćwian; Sabina Żmudka
Wielozadaniowa terenowa platforma transportowa – konstrukcja i badania systemu autonomii
|
10:35 |
Referat wygłosi: dr hab. inż. Andrzej Typiak, prof. WATWspółautor: dr inż. Rafał Typiak
Modelowanie współdziałania platform załogowych i bezzałogowych
|
| 10:50 |
Referat wygłosi: Rafał WięckowskiWspółautorzy: Arkadiusz Perski; Kamil Jasiński
Uzbrojone bezzałogowe pojazdy lądowe na współczesnym polu walki – rozwiązania techniczne, sterowanie i interoperacyjność
|
10:50 |
Referat wygłosi: dr hab. inż. Marian Janusz Łopatka, prof. WAT
Logistyka ostatniej mili – wyzwania dla bezzałogowych platform lądowych
|
| 11:05 |
Referat wygłosi: dr inż. Piotr StryjekWspółautor: Krzysztof Omyliński
Przegląd wersji specjalnych pojazdów produkowanych przez spółkę ROSOMAK S.A. i wpływu na poszczególne cechy taktyczno-techniczne poprzez implementację elementów autonomizacji
|
11:05 |
Referat wygłosi: Michał Burtowy
W stronę nowego modelu prawa drogowego (mapa drogowa problemów i etapów umożliwiających w przyszłości prawidłowe wprowadzenie pojazdów autonomicznych na drogi publiczne do powszechnego użytku)
|
| 11:20 |
Referat wygłosi: Maciej Niezgoda
Platformy ciężarowe o rodowodzie komercyjnym jako baza autonomii w logistyce podwójnego zastosowania (dual-use). Wymagania, architektura i ścieżka wdrożenia
|
11:20 |
Referat wygłosi: Lars AkkermansWspółautorzy: Adam Tarnowski; Barbara Król
Szkolenie operatora za ekranem: oparta na podstawach kognitywnych kaskada szkoleniowa dla zdalnie sterowanych pojazdów z absorberem zderzeniowym – doświadczenia z projektu CARE
|
| 11:35 |
Przerwa kawowa (15 min)
|
||
| 11:50 |
Referat wygłosi: Krzysztof PodkowskiWspółautorzy: Albert Gryszczuk; Piotr Gryszczuk
Innowacyjna platforma EAGLE o podwójnym zastosowaniu jako baza do rozwoju pojazdów autonomicznych i rozwiązań specjalistycznych wspierających bezpieczeństwo i obronność państwa
|
11:50 |
Referat wygłosi: płk dr inż. Tomasz GoliaszWspółautorzy: dr hab. inż. Mirosław Gidlewski, prof. WAT; dr hab. inż. Witold Luty, prof. WAT; Barbara Król
Mechanizmy nabywania, podtrzymywania i utraty kompetencji operatorów zdalnie sterowanych pojazdów bezzałogowych jako predyktory bezpieczeństwa oraz skuteczności operacyjnej
|
| 12:05 |
Referat wygłosi: Maciej Dryjański
Jeden zestaw autonomii skalowalny do wielu zastosowań w obszarze obronnych bezzałogowych pojazdów lądowych (UGV)
|
12:05 |
Referat wygłosi: Barbara KrólWspółautorzy: dr hab. inż. Mirosław Gidlewski, prof. WAT; dr hab. inż. Witold Luty, prof. WAT; płk dr inż. Tomasz Goliasz
Regulacje dotyczące zdalnego kierowcy: certyfikacja, nadzór, monitorowanie miejsca pracy, cyberbezpieczeństwo i sankcje w europejskich ramach prawnych
|
| 12:20 |
Referat wygłosi: dr Marek Nowakowski
Automatyzacja procesu stawiania zapór minowych na przykładzie systemu BLUSZCZ
|
12:20 |
Referat wygłosi: Grzegorz Pawlak
Od autonomicznej nawigacji do autonomii energetycznej – wyzwania dla układów napędowych pojazdów bezzałogowych
|
| 12:35 | 12:35 |
Referat wygłosi: dr hab. inż. Jarosław Selech (PP)
Eksploatacja i Niezawodność – czasopismo naukowe dla środowiska B+R w obszarze technologii podwójnego zastosowania (dual use)
|
|
| 12:50 |
Przerwa kawowa (10 min)
|
||
| 13:00 | Panel promocyjno-przemysłowy | ||
|
|||
| Ceremonia zamknięcia | |||
| 14:20 |
Podsumowanie i zamknięcie konferencji
|
||
| 14:35 |
Obiad
|
||
Sesja plakatowa
| Lp. | Autor | Instytucja | Tytuł posteru |
|---|---|---|---|
| 1 | Agnieszka Miszczyk | Hottinger Brüel & Kjær Poland Sp. z o.o. | Inżynieria niezawodności zaawansowanych systemów pojazdowych: od rodzajów uszkodzeń do decyzji na poziomie systemu |
| 2 | Weronika Zaklika | Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji | Znaczenie kompatybilności elektromagnetycznej dla bezpieczeństwa funkcjonalnego pojazdów wojskowych oraz autonomicznych |
| 3 | Zuzanna Grzejszczyk | Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji | Absorbery pochłaniające energię zderzenia stosowane w motoryzacji – CRASH-BOX |
| 4 | Maciej Joński | Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji | Wieloczynnikowe narażenia środowiskowe układów napędu elektrycznego autonomicznych pojazdów specjalnych – analiza mechanizmów degradacji i koncepcja badań |
| 5 | Radosław Piłatowicz | Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji | Przegląd rozwiązań konstrukcyjnych układów zawieszenia stosowanych w autonomicznych platformach lądowych |
| 6 | Tomasz Żebrowski | Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji | Estymacja geometrii dróg nieutwardzonych w module percepcji zautomatyzowanego pojazdu rozminowującego |
| 7 | Artur Moradewicz | Sieć Badawcza Łukasiewicz – Instytut Elektrotechniki | Dwukierunkowy indukcyjny transfer energii (BiPT) dla współpracujących platform UGV i UAV – od ładowania pojazdu elektrycznego do mobilnego transferu energii |
| 8 | Dariusz Świerczyński | Sieć Badawcza Łukasiewicz – Instytut Elektrotechniki | Zintegrowany system monitorowania parametrów pracy wirtualnych platform mobilnych w środowisku symulacji czasu rzeczywistego |
| 9 | Adam Zabrowarny | Partner Systems Sp. z o.o. | Od modelu w skali do pełnoskalowego pojazdu – iteracyjna kalibracja symulacji bezzałogowej platformy lądowej 8×8 o przeznaczeniu wojskowym |
| 10 | Paweł Grabski | Politechnika Świętokrzyska | Analiza i dobór miejsca montażu baterii w wózku dziecięcym ze wspomaganiem elektrycznym – badania pilotażowe |
| 11 | Krzysztof Podosek | Politechnika Świętokrzyska | Przegląd systemów automatyzujących funkcje bezpieczeństwa motocykla i metod ich walidacji |
| 12 | Adam Pieńczuk | Transportowy Dozór Techniczny | Od homologacji do nadzoru rynku – wyzwania w zapewnieniu bezpieczeństwa i zgodności pojazdów zautomatyzowanych i autonomicznych |
| 13 | Kristián Čulík | Uniwersytet Żyliński (Słowacja) | Sposoby poprawy szacowania współczynnika przeliczeniowego na samochody osobowe (PCU) w inżynierii ruchu |
| 14 | Wiktoria Balcerzak | Wojskowa Akademia Techniczna | Ocena metod sterowania i wyzwania technologiczne szybkich bezzałogowych pojazdów lądowych |
| 15 | Gabriela Kłosek | Wojskowa Akademia Techniczna | Odpowiedź bezzałogowego pojazdu lądowego na sterowanie w różnych warunkach jazdy |
| 16 | Tomasz Pusty | Wojskowy Instytut Techniki Pancernej i Samochodowej | Ocena stanu technicznego zawieszenia pojazdu na podstawie odpowiedzi na wymuszenie skrętem koła kierownicy z wykorzystaniem modelu o 12 stopniach swobody |
| 17 | Tomasz Wróbel, Marek Szudrowicz | Wojskowy Instytut Techniki Pancernej i Samochodowej | Wyzwania użycia BPL (UGV) jako pojazdu o wysoko wyspecjalizowanych funkcjach |
| 18 | Miloš Poliak | Uniwersytet Żyliński (Słowacja) | Badania nad przednim światłem hamowania |
| 19 | Jakub Zręda | Voltfactorygroup | Ultralekkie układy chłodzenia FLEXCOOLER. Modularne systemy bateryjne oparte o cylindryczne ogniwa dużych formatów |
Materiały do pobrania
Kluczowe elementy konferencji
tematyczne sesje plenarne; pokaz technologii pojazdów; sesje przemysłowo – promocyjne; strefa wystawiennicza; networking
kalendarz konferencji
- 15 lipca 2026 r. – rozpoczęcie rejestracji uczestników
- do 18 października 2026 r. – termin nadsyłania streszczeń
- do 26 października 2026 r. – termin rezerwacji noclegów z puli pokoi konferencyjnych w preferencyjnej cenie (po tym terminie rezerwacje będą realizowane według standardowych stawek hotelowych oraz w zależności od dostępności pokoi)
- do 23 października 2026 r. – powiadomienie o przyjęciu streszczenia
- do 31 października 2026 r. – termin rejestracji uczestników
- do 2 listopada 2026 r. – termin bezpłatnej rezygnacji z udziału
- 18–19 listopada 2026 r. – konferencja
zobacz poprzednie edycje i program
Koszty UDZIAŁU
Pakiet osobowy – koszt za uczestnika konferencji:
Pakiet biznesowy – koszt promocji dla firm (nie obejmuje kosztów za osobę):
I Z REFERATEM 0 zł*
II BEZ REFERATU 1400 zł + 23% VAT / 330 EURO + VAT
Cena obejmuje:
- udział w konferencji;
- pełne wyżywienie w czasie trwania konferencji;
- wieczorna kolacja networkingowa;
- materiały konferencyjne.
* dotyczy referatów zakwalifikowanych do wygłoszenia podczas konferencji.
Proces kwalifikacji zgłoszonych referatów będzie przeprowadzony przez komitet naukowy na podstawie streszczenia przesłanego na adres: konferencja@pimot.lukasiewicz.gov.pl w terminie do 9 października 2026 r.
Wytyczne dotyczące przygotowania streszczenia dostępne są na stronie konferencji w sekcji “Materiały do pobrania”.
Informacja o zakwalifikowanym referacie do wygłoszenia zostanie wysłana do autora po zakończeniu procesu kwalifikacji. Liczba miejsc jest ograniczona.
I STANDARDOWY 1500 zł + 23% VAT / 355 EURO + VAT
Cena obejmuje:
- możliwość wygłoszenia referatu lub prezentacji w sesji przemysłowo-promocyjnej;
- umieszczenie logotypu Partnera na materiałach konferencyjnych;
- umieszczenie na stronie internetowej konferencji aktywnego logotypu z przekierowaniem na stronę Partnera;
- możliwość dystrybucji materiałów reklamowych Partnera w trakcie wydarzenia;
- umieszczenie rollupu Partnera na sali plenarnej konferencji;
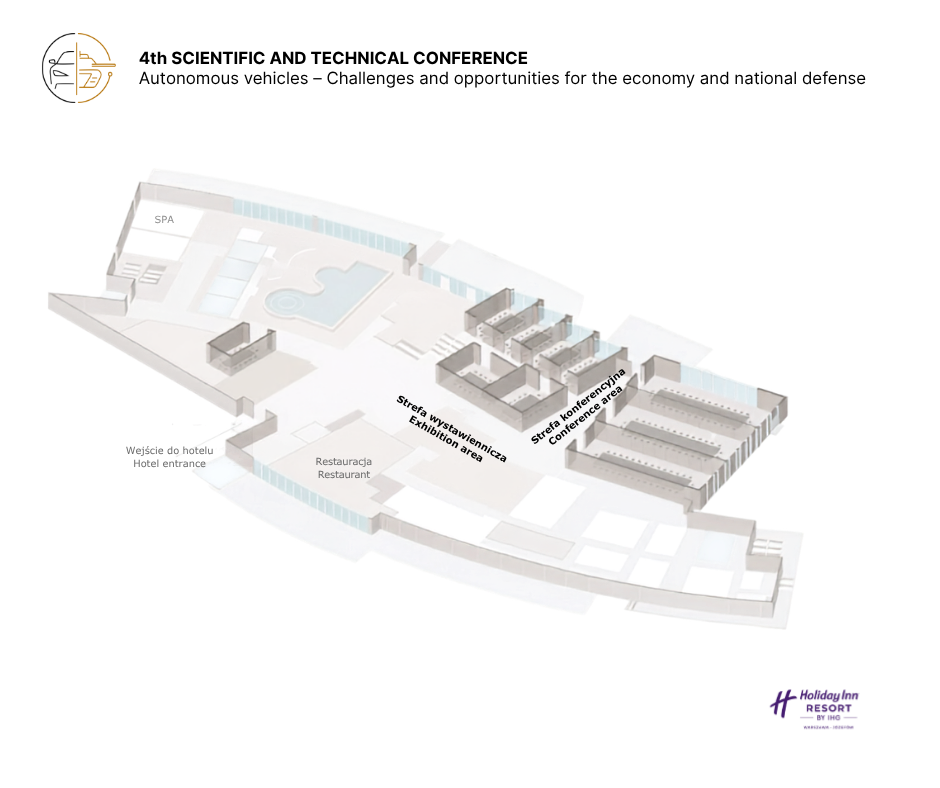
- możliwość prezentacji Partnera w strefie wystawienniczej.
Każda firma w ramach pakietu promocyjnego otrzyma stanowisko wyposażone w:
- stół o wymiarach 151 × 75,5 cm;
- 2 krzesła;
- dostęp do gniazdka elektrycznego;
- możliwość ustawienia własnego roll-upu;
- możliwość ustawienia stojaka na ulotki.
Zobacz lokalizację strefy wystawienniczej
II PREMIUM 2500 zł + 23% VAT / 590 EURO + VAT
Cena obejmuje:
- zakres pakietu standardowego;
- ekspozycja pojazdu/sprzętu Partnera na zewnątrz budynku w trakcie wydarzenia.
UWAGA! Cena nie obejmuje zakwaterowania. Prosimy o dokonywanie rezerwacji noclegu bezpośrednio w hotelu poprzez link: PIMOT Łukasiewicz lub wysyłając e-mail:
adam.wojtkowski@holiday.tmspark.pl, tel.: +48 22 778 30 55, +48 502 542 744
Przy rezerwacji noclegu na hasło: „PIMOT” otrzymacie Państwo rabat na rezerwację noclegu.
Liczba miejsc dla uczestników konferencji jest ograniczona. Liczy się kolejność zgłoszeń.
Przesłanie formularza rejestracyjnego stanowi prawnie wiążące zobowiązanie do pokrycia kosztów uczestnictwa w konferencji oraz zgodę na wystawienie faktury.
Rejestracja zakończona!
Rezygnacja z udziału po 02 listopada 2026 r. zobowiązuje uczestnika do pokrycia wszystkich kosztów związanych z uczestnictwem.
Opłaty
Opłatę za konferencję należy dokonać w terminie do 31 października 2026 r.
Dane do przelewu:
Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji
ul. Jagiellońska 55, 03-301 Warszawa
nr konta: 50 1050 1025 1000 0090 8398 5169
tytuł przelewu: 4. Konferencja Naukowo-Techniczna
Rachunek dla EURO:
ING Bank Śląski S.A.
IBAN: PL83 1050 1025 1000 0090 3244 8087
SWIFT/BIC: INGBPLPW
skład Komitetu naukowego
- dr inż. Karol Zielonka Łukasiewicz – PIMOT – Przewodniczący
- płk dr inż. Michał Ceremuga – Wojskowy Instytut Techniki Pancernej i Samochodowej – Z-ca przewodniczącego
- prof. dr hab. inż. Marek Gzik – Ministerstwo Nauki i Szkolnictwa Wyższego – Członek Honorowy
- prof. dr hab. inż. Jerzy Małachowski – Narodowe Centrum Badań i Rozwoju – Członek Honorowy
- prof. dr hab. inż. Jan Awrejcewicz – Politechnika Łódzka
- prof. dr hab. inż. Anna Borucka – Wojskowa Akademia Techniczna
- prof. dr hab. inż. Ireneusz Czarnowski – Uniwersytet Morski w Gdyni
- prof. dr inż. Artur Dubrawski – Carnegie Mellon University (USA)
- dr hab. inż. Mirosław Gidlewski – Wojskowa Akademia Techniczna / Łukasiewicz – PIMOT
- dr hab. inż., prof. PW Marek Guzek – Politechnika Warszawska
- dr hab. inż., prof. PŚk Marek Jaśkiewicz – Politechnika Świętokrzyska
- prof. dr hab. inż. Marianna Jacyna – Politechnika Warszawska
- dr hab. inż., prof. WAT Jerzy Jackowski – Wojskowa Akademia Techniczna
- dr inż., prof. PK Robert Janczur – Politechnika Krakowska
- dr hab. inż., prof. PŚk Rafał Jurecki – Politechnika Świętokrzyska
- płk. dr. hab. inż. Jan Kelner, prof. WAT – Wojskowa Akademia Techniczna
- prof. dr hab. inż. Michał Kuciej – Politechnika Białostocka
- prof. dr hab. inż. Zbigniew Lozia – Politechnika Warszawska / Łukasiewicz – PIMOT
- dr hab. inż., prof. WAT Witold Luty – Wojskowa Akademia Techniczna
- dr hab. inż., prof. WAT Marian Łopatka – Wojskowa Akademia Techniczna
- dr hab., prof. UW Tomasz Michalak – Instytut Badawczy IDEAS
- dr inż. Paweł Michalski – Politechnika Opolska
- prof. dr hab. inż. Arkadiusz Mężyk – Politechnika Śląska
- dr inż. Marek Nowakowski – Wojskowy Instytut Techniki Pancernej i Samochodowej
- dr hab. inż., prof. UBB Krzysztof Parczewski – Uniwersytet Bielsko-Bialski
- dr inż. Grzegorz Pawlak – Wojskowy Instytut Techniki Pancernej i Samochodowej
- prof. dr hab. inż. Milos Poliak – University of Žilina (Słowacja)
- dr inż. Paweł Posuniak – Łukasiewicz – PIMOT
- prof. dr hab. inż. Leon Prochowski – Wojskowa Akademia Techniczna / Łukasiewicz – PIMOT
- prof. dr hab. inż. Paweł Skruch – Akademia Górniczo-Hutnicza
- dr hab. inż., prof. PP Jarosław Selech – Politechnika Poznańska
- dr hab. inż., prof. WITPiS Przemysław Simiński – Wojskowy Instytut Techniki Pancernej i Samochodowej
- dr hab. inż., prof. PP Grzegorz Ślaski – Politechnika Poznańska
- prof. dr hab. inż. Tomasz Lech Stańczyk – Politechnika Świętokrzyska
- dr hab. inż., prof. WITPiS Lech Starczewski – Wojskowy Instytut Techniki Pancernej i Samochodowej
- prof. dr hab. inż. Lucjan Śnieżek – Wojskowa Akademia Techniczna
- dr hab. inż. Cezary Szczepański – Łukasiewicz – ILOT
- dr inż. Marcin Szelest – Akademia Górniczo-Hutnicza / Aptiv
- dr hab. inż., prof. WAT Andrzej Typiak – Wojskowa Akademia Techniczna
- gen. bryg. prof. dr hab. inż. Przemysław Wachulak – Wojskowa Akademia Techniczna
- dr hab. inż., prof. IES Wojciech Wach – Instytut Ekspertyz Sądowych
- płk dr hab. inż., prof. WITPiS Mariusz Wesołowski – Wojskowy Instytut Techniki Pancernej i Samochodowej
- prof. dr hab. inż. Adam Wiśniewski – WITPiS
- dr hab. inż., prof. WAT Dariusz Żardecki – Wojskowa Akademia Techniczna
- prof. dr hab. inż. dr h.c. Bogdan Żółtowski – Wojskowy Instytut Techniki Pancernej i Samochodowej
Patroni honorowi


Patroni


Patroni medialni


Skład komitetu organizacyjnego
- Katarzyna Szajna – Łukasiewicz – PIMOT
- Marzena Zderkiewicz – Łukasiewicz – PIMOT
- Katarzyna Kijania – Łukasiewicz – PIMOT
- Martyna Poziomska – Łukasiewicz – PIMOT
- Patryk Szwajkowski – Łukasiewicz – PIMOT
- Piotr Wieczorek – Łukasiewicz – PIMOT
- Marlena Owczuk – Łukasiewicz – PIMOT
- Joanna Łukasik – Łukasiewicz – PIMOT
- Patrycja Włodarczyk – Łukasiewicz – PIMOT
- Beata Borowa – Łukasiewicz – PIMOT
- Edyta Sochoń – WITPiS
- Anna Molka – WITPiS
- Anna Szmigielska – WITPiS
- Zbigniew Baczkowski – WITPiS
- Patryk Płochocki – WITPiS
- Maciej Białecki – WITPiS
Kontakt
Łukasiewicz – PIMOT:
tel. 22 777 72 95
tel. 730 227 578
e-mail konferencja@pimot.lukasiewicz.gov.pl
WITPiS:
tel. 22 783 19 28
tel. 665 138 750
e-mail: sekretariat@witpis.pl
Archiwalne edycje konferencji
W związku z organizowaną IV Konferencją Naukowo-Techniczną „POJAZDY AUTONOMICZNE – wyzwania oraz szanse dla gospodarki i obronności państwa” zgodnie z ogólnym rozporządzeniem o ochronie danych (art. 13 ust. 1 i 2) przekazujemy poniższe informacje.
Administrator
Administratorem danych jest Sieć Badawcza Łukasiewicz – Przemysłowy Instytut Motoryzacji, z siedzibą w Warszawie przy ul. Jagiellońskiej 55, 03-301 Warszawa. Z administratorem można się skontaktować pisemnie pisząc na adres siedziby lub mailowo pisząc na adres: instytut@pimot.lukasiewicz.gov.pl.
Inspektor Ochrony Danych
Administrator wyznaczył Inspektora Ochrony Danych, z którym można się kontaktować w sprawach związanych z ochroną danych osobowych pisemnie za pośrednictwem poczty elektronicznej pod adresem e-mail: iod@pimot.lukasiewicz.gov.pl lub poczty tradycyjnej pisząc na adres siedziby administratora z dopiskiem „Dane osobowe”.
Cele i podstawy przetwarzania
Dane osobowe będą przetwarzanie w celu:
a) rejestracji i udziału w konferencji – art. 6 ust. 1 lit. b RODO – wykonanie umowy;
b) kontaktu organizatora z uczestnikami – art. 6 ust. 1 lit. f RODO – prawnie uzasadniony interes administratora;
c) rozliczeń księgowych i podatkowych – art. 6 ust. 1 lit. c RODO – obowiązek prawny;
d) publikacji wizerunków uczestników – art. 6 ust. 1 lit a RODO – zgoda;
e) dochodzenie ewentualnych roszczeń lub obrony przed roszczeniami – art. 6 ust. 1 lit. f RODO – prawnie uzasadniony interes administratora.
Odbiorcy danych
Dane mogą być przekazywane:
• współorganizatorom,
• dostawcom usług IT, księgowych i prawnych,
• fotografom i podmiotom obsługującym wydarzenie,
• podmiotom uprawnionym na podstawie przepisów prawa.
Przekazywanie danych poza obszar UE/EOG
Dane osobowe nie będą przekazywane do państw trzecich.
Okres przechowywania danych
Dane będą przechowywane:
• przez czas trwania umowy i realizacji wydarzenia,
• następnie zgodnie z przepisami podatkowymi i rachunkowymi,
• w przypadku roszczeń – do czasu ich przedawnienia,
• dane przetwarzane na podstawie zgody – do momentu jej cofnięcia.
Prawa osoby, której dane dotyczą
Każdej osobie przysługuje prawo do: dostępu do danych, ich sprostowania, usunięcia, ograniczenia przetwarzania, przenoszenia danych, wniesienia sprzeciwu oraz cofnięcia zgody w dowolnym momencie. Dodatkowo prawo do wniesienia skargi do Prezesa Urzędu Ochrony Danych Osobowych.
Informacja o obowiązku podania danych
Podanie danych oznaczonych jako obowiązkowe jest niezbędne do udziału w konferencji. Podanie pozostałych danych jest dobrowolne.